
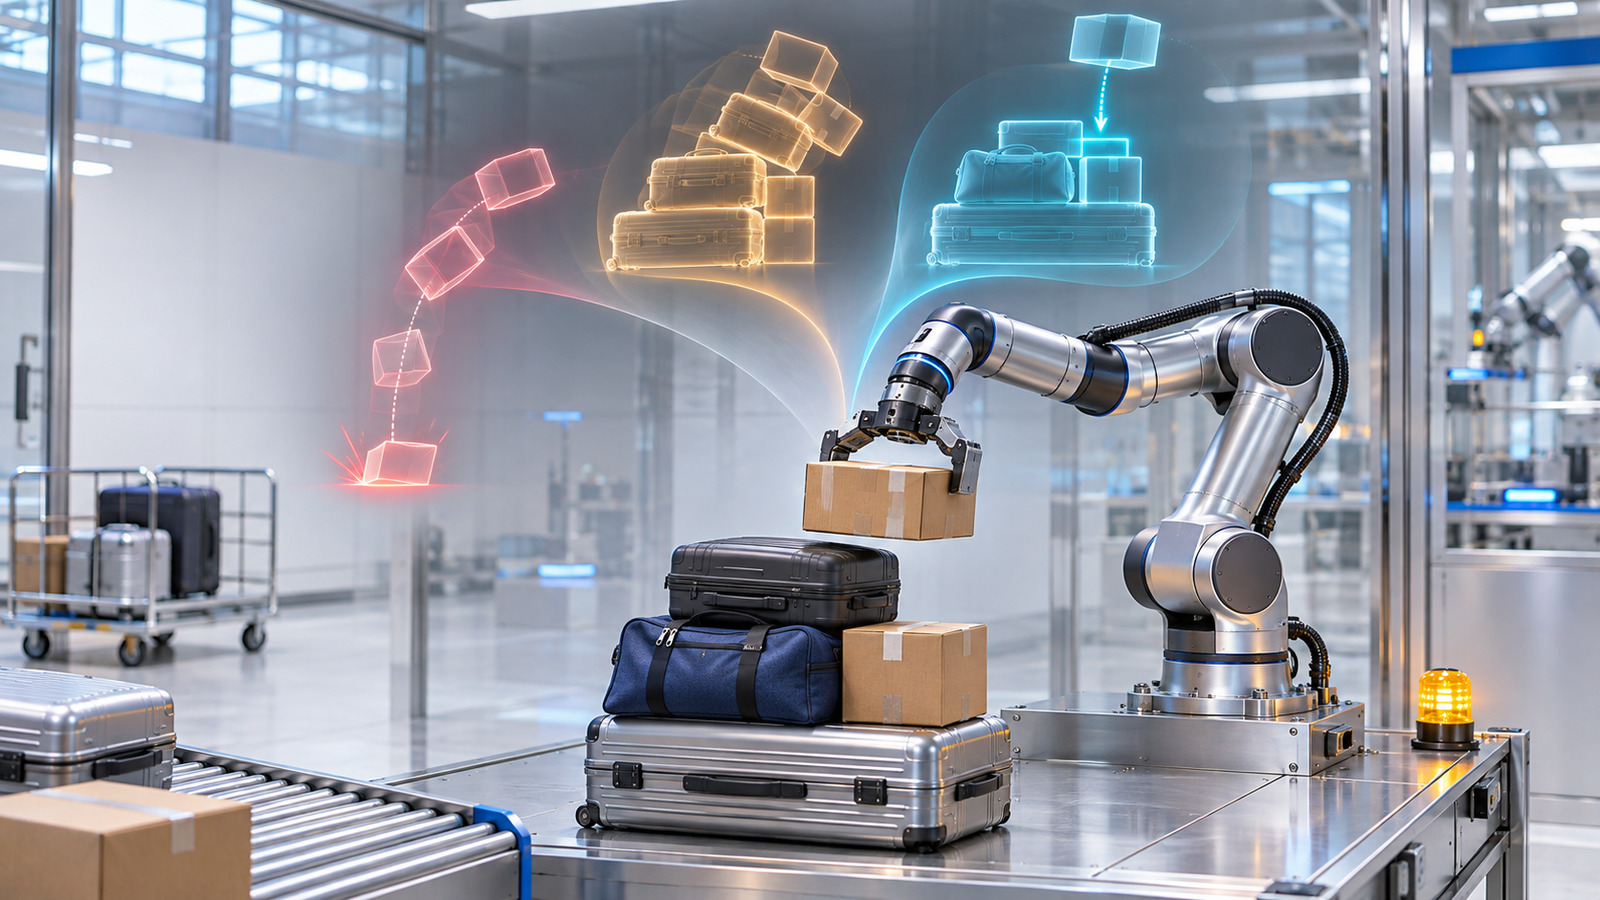
NTT’nin fizik tabanlı dünya modeli, robot eylemlerini hareketten önce sınıyor
NTT, robotların olası eylemlerini uygulamadan önce video olarak öngören ve düşme ya da yük çökmesi riskini değerlendiren fizik tabanlı bir dünya modeli geliştirdi.
1 dk okumaHaberi oku


